Mécanique : Fiche de révision pour les concours d’entrée aux CPGE, à l’Agrégation, MPI, MPCI et MPSI 3
Fiches 12 à 17
CPGE / MPSI / MP
Fiche 12 : Forces centrales
Mouvement d'un point matériel soumis à une force constamment dirigée vers un point fixe : électron autour du noyau, trajectoire d'une planète autour du Soleil… Ces résultats ont été observés par Kepler bien avant la formulation du théorème du moment cinétique.
1) Ce qu'il faut retenir
a) Définitions
- $f(r) > 0$ : force attractive ; $f(r) < 0$ : force répulsive
- Une force centrale dérive d'un potentiel : l'énergie mécanique d'un corps soumis à une force centrale se conserve
- Exemples : force de rappel d'un ressort $\vec F = -kr\vec u_r$ ; force électrostatique d'un noyau (charge $+Ze$) sur un électron : $\vec F = -\dfrac{1}{4\pi\varepsilon_0}\dfrac{Ze^2}{r^2}\vec u_r$
b) Propriété : le mouvement est plan
D'après le théorème du moment cinétique, pour une force centrale ($\vec F \parallel \overrightarrow{OM}$) :
2) En pratique
En pratique
Établissons la loi des aires : les aires balayées par $\overrightarrow{OM}$ pendant des intervalles de temps égaux sont égales.
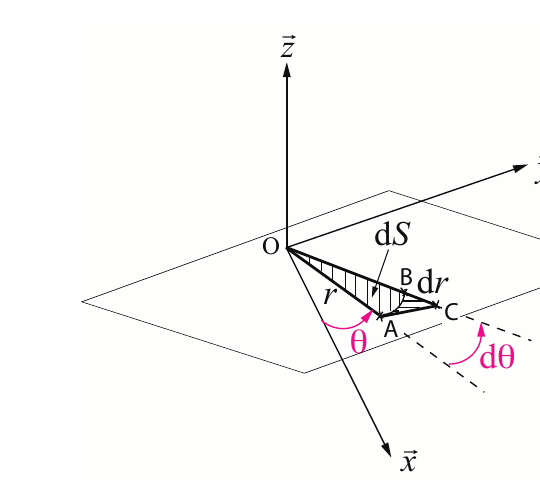
Entre les instants $t$ (point $A$, coordonnées $(r,\theta)$) et $t+\Delta t$ (point $C$, coordonnées $(r+dr,\theta+d\theta)$), l'aire élémentaire balayée est $dS = dS_{OAB} + dS_{ABC}$. Au premier ordre, le second terme est négligeable :
Or on sait que $L_O(M) = mr^2\dot\theta = L = \text{cste}$ (fiche 11) pour une force centrale, d'où :
Fiche 13 : Oscillations mécaniques libres non amorties
Les systèmes oscillants sont partout : montre à aiguille, cordes d'instruments, atomes dans la matière. On se limite ici aux oscillations harmoniques (force de rappel proportionnelle à l'écart à l'équilibre), sans frottement.
1) Ce qu'il faut retenir
a) Équation du mouvement
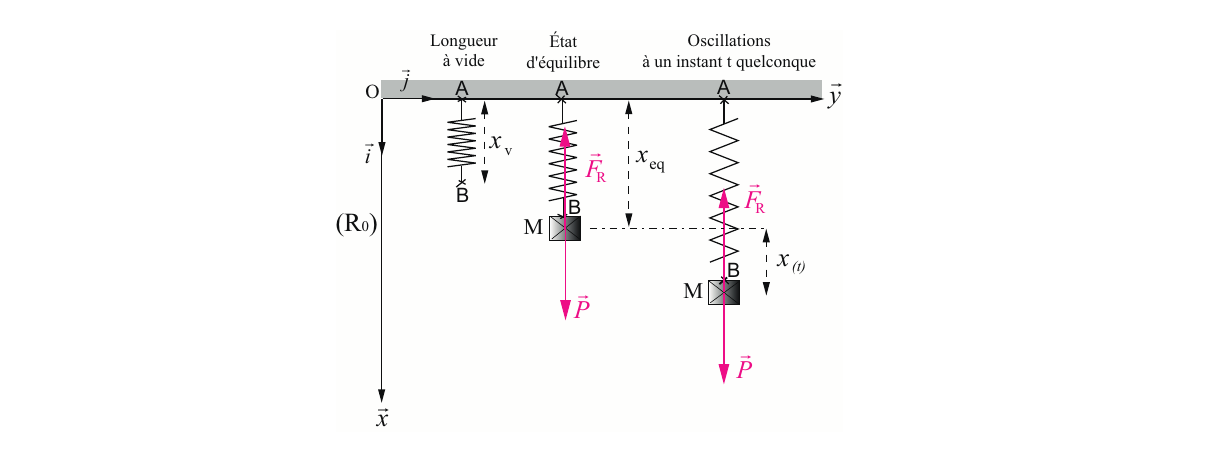
Un ressort de raideur $k>0$ et de longueur à vide $x_v$, accroché en $A$, porte une masse $M$ en $B$. À l'équilibre, le ressort s'allonge de $\Delta x = x_{eq} - x_v$, avec $\vec P + \vec F_R = 0$, soit en projection : $-k\Delta x + mg = 0$ (1).
Écartée de sa position d'équilibre de $X_{max}$ et lâchée sans vitesse initiale, la masse $M$ oscille. En appliquant le PFD et en utilisant (1), on obtient l'équation différentielle :
Solution générale : $x(t) = A\cos\omega_0 t + B\sin\omega_0 t$. Avec les conditions initiales $x(0) = X_{max}$ et $\dot x(0) = 0$, on trouve $A = X_{max}$ et $B=0$, d'où :
2) En pratique
En pratique
Déterminons l'énergie mécanique d'un système oscillant non amorti (sans frottement, $E_{méca}$ constante).
Comme $\omega_0^2 = k/m$, on a $\dfrac{1}{2}mX_0^2\omega_0^2 = \dfrac{1}{2}kX_0^2$, d'où :
Fiche 14 : Oscillations mécaniques libres amorties
On tient compte à présent d'un frottement visqueux non négligeable.
1) Ce qu'il faut retenir
a) Équation du mouvement
Avec une force de frottement visqueux $\vec F_V = -f\vec V_{M/R_0}$ ($f>0$ constant), le PFD donne, en projection sur $Ox$ :
| Régime | Condition | Solution | Comportement |
|---|---|---|---|
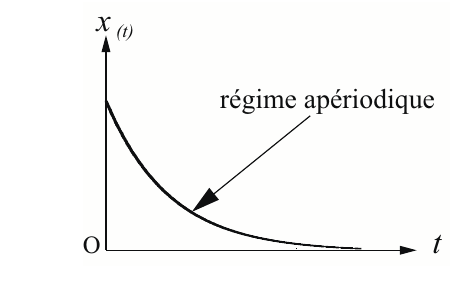
| Apériodique ($\Delta > 0$) | $f/m > 2\omega_0$ | $x(t) = Ae^{r_1t} + Be^{r_2t}$ | Amortissement fort, retour très lent à l'équilibre, sans oscillation |
| Critique ($\Delta = 0$) | $f/m = 2\omega_0$ | $x(t) = (At+B)e^{-\omega_0 t}$ | Retour à l'équilibre le plus rapide sans oscillation (ex. amortisseur de voiture) |
| Pseudo-périodique ($\Delta < 0$) | $f/m < 2\omega_0$ | $x(t) = e^{-\alpha t}(A\cos\omega t + B\sin\omega t)$ | Oscillations amorties, d'amplitude décroissante |
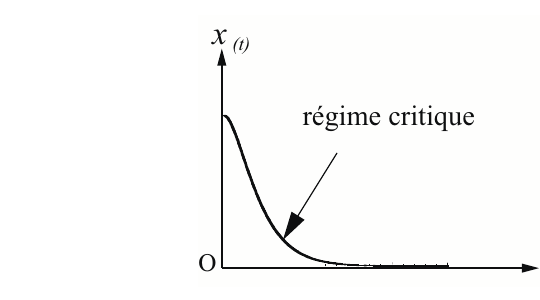
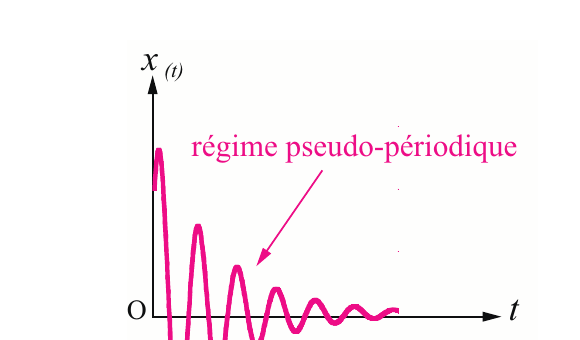
Pour le régime pseudo-périodique : $\alpha = \dfrac{f}{2m}$ (amortissement) et $\omega = \sqrt{\omega_0^2 - \alpha^2}$ (pseudo-pulsation). On introduit le décrément logarithmique :
2) En pratique
En pratique
Une masse $M$ (sphère d'aluminium, $r=5$ mm, $\rho = 2{,}7\times10^3\,\text{kg.m}^{-3}$) oscille dans l'air ($\eta = 1{,}8\times10^{-5}$ Pa.s), avec $\vec F_V = -6\pi r\eta\vec V_{M/R_0}$ (loi de Stokes). En posant $m = \dfrac{4}{3}\pi r^3\rho$, l'amortissement vaut :
L'amplitude décroît selon $A(t) = A_{max}e^{-\alpha t}$. On cherche $t$ tel que $A(t) = A_{max}/2$ :
Fiche 15 : Oscillations mécaniques forcées
Les systèmes oscillants non amortis « parfaits » n'existent pas dans la nature. Pour entretenir indéfiniment les oscillations, on applique une force excitatrice (ici sinusoïdale).
1) Ce qu'il faut retenir
a) Équation du mouvement
Une force excitatrice $F(t) = F_0\cos\omega t$ est appliquée à la masse $M$, en plus du poids, de la force de rappel $\vec F_R = -kx\vec i$ et du frottement visqueux $\vec F_V = -f\vec V_{M/R_0}$. Le PFD projeté donne :
Après un régime transitoire négligeable, le régime permanent (forcé) a pour solution :
b) Amplitude et déphasage
En passant en notation complexe, $x(t) = X_0 e^{j(\omega t+\varphi)}$, l'identification du module et de l'argument donne :
2) En pratique
En pratique
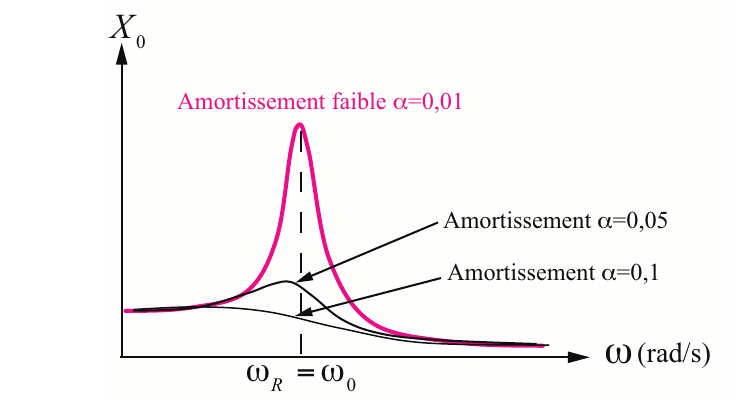
Cherchons la pulsation pour laquelle l'amplitude $X_0$ est maximale (résonance d'amplitude). En annulant $\dfrac{dX_0}{d\omega}$, on trouve deux solutions : $\omega = 0$ (sans intérêt physique) et :
Plus l'amortissement $\alpha$ est faible, plus la résonance est marquée et proche de $\omega_0$. Si l'amortissement est important, la résonance est peu ou pas visible, et se produit à une pulsation inférieure à $\omega_0$.
Il existe également une résonance de vitesse, qui se produit toujours exactement lorsque $\omega = \omega_0$ (contrairement à la résonance d'amplitude, qui dépend de l'amortissement).
Fiche 16 : Systèmes de n points matériels
Extension des lois de la mécanique lorsque le système étudié n'est plus un point matériel unique, mais un ensemble de n points matériels $M_i$, chacun de masse constante $m_i$.
1) Ce qu'il faut retenir
a) Centre d'inertie
b) Référentiel barycentrique $(R_G^*)$
Référentiel d'origine $G$, en translation rectiligne uniforme par rapport à $(R_0)$, donc galiléen lui aussi. Par construction, $\vec V_{G/R_G^*} = 0$.
c) Quantité de mouvement
d) Moment cinétique
e) Énergie cinétique : 2e théorème de Koenig
f) Forces intérieures / extérieures
g) Théorèmes généraux
Quantité de mouvement
$$ \dfrac{d\vec p_S}{dt}\bigg|_{R_0} = \dfrac{d(m\vec V_{G/R_0})}{dt}\bigg|_{R_0} = \vec F_{ext} $$Moment cinétique
$$ \dfrac{d\vec L_O(S)}{dt}\bigg|_{R_0} = \sum \vec{\mathcal{M}}_{F_{ext}/(O)} $$Énergie cinétique
$$ \Delta E_{C_S} = W(\vec F_{ext}) + W(\vec F_{int}) $$Énergie mécanique
$$ \Delta E_{méca}^S = W(\vec F_{ext}^{NC}) + W(\vec F_{int}^{NC}) $$2) En pratique
En pratique
Montrons que le moment cinétique dans le référentiel barycentrique est indépendant du point où il est calculé. En introduisant un point intermédiaire $O_2$ tel que $\overrightarrow{O_1M_i} = \overrightarrow{O_1O_2} + \overrightarrow{O_2M_i}$ :
Cette propriété permet le 1er théorème de Koenig, reliant le moment cinétique en un point $O$ par rapport à $(R_0)$ à celui calculé dans le référentiel barycentrique :
Fiche 17 : La thermodynamique
Les principales notions utilisées en thermodynamique (système, état d'équilibre, transformation) sont définies, ainsi que la méthode de résolution d'un problème de thermodynamique.
1) Ce qu'il faut retenir
a) Système thermodynamique
Un système thermodynamique est macroscopique (grand nombre de particules, ex. 3 g d'eau contiennent $10^{23}$ molécules). Le milieu extérieur est le complément du système dans l'Univers. Selon les échanges à travers la surface qui les sépare :
- Isolé : aucun échange avec le milieu extérieur
- Fermé : échange d'énergie, mais pas de matière
- Ouvert : échange de matière et d'énergie
Un système est homogène si ses propriétés sont les mêmes en tous ses points.
b) État d'équilibre thermodynamique et variables
- Variables extensives (masse, volume, énergie…) : doublées si l'on réunit deux systèmes identiques (propriété d'additivité)
- Variables intensives (pression, température, masse volumique…) : inchangées dans les mêmes conditions
Les variables d'un système à l'équilibre sont reliées par une équation d'état : par exemple pour un gaz, $p = f(n, V, T)$. Si le système est fermé ($n$ fixé), il ne reste que deux variables indépendantes : les états d'équilibre peuvent être représentés dans un diagramme de Watt $(p, V)$.
c) Transformation
Une transformation fait évoluer le système d'un état à un autre (états initial et final = états d'équilibre).
- Transformation spontanée : les états intermédiaires ne sont pas nécessairement des états d'équilibre
- Transformation quasistatique : suite d'états d'équilibre, transformation suffisamment lente
| Transformation | Définition |
|---|---|
| Cyclique | l'état final est identique à l'état initial |
| Isochore | le volume du système reste constant |
| Monobare | la pression du milieu extérieur est constante |
| Monotherme | la température du milieu extérieur est constante |
| Isobare | la pression du système est constante |
| Isotherme | la température du système est constante |
d) Échanges d'énergie
- Travail : transfert d'énergie associé au travail de forces non conservatives (ex. travail des forces de pression), lié à des mouvements macroscopiques
- Transfert thermique (chaleur) : tout transfert d'énergie qui n'est pas du travail (au niveau microscopique, transfert vers/depuis l'énergie d'agitation moléculaire)
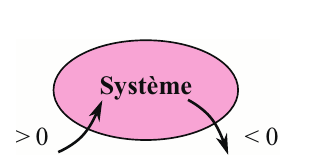
- Parois adiabatiques (calorifugées) : pas de transfert thermique → transformation adiabatique
- Parois diathermanes : permettent le transfert thermique
- Parois fixes et rigides : le travail des forces de pression est nul
2) En pratique
En pratique
Méthode générale pour traiter un problème de thermodynamique :
- Définir le système étudié (le choix n'est pas unique)
- Caractériser la transformation subie par le système
- Caractériser l'état initial et l'état final
Cela permet de déterminer les variables inconnues du problème. On utilise ensuite les conditions d'équilibre, l'équation d'état et les principes de la thermodynamique pour le résoudre.